採購機器人觸覺之前,先拆開訓練費用與硬體費用
一套擬議的四組對照測試,協助採購方判斷機器人系統的每一部分是否值得保留。
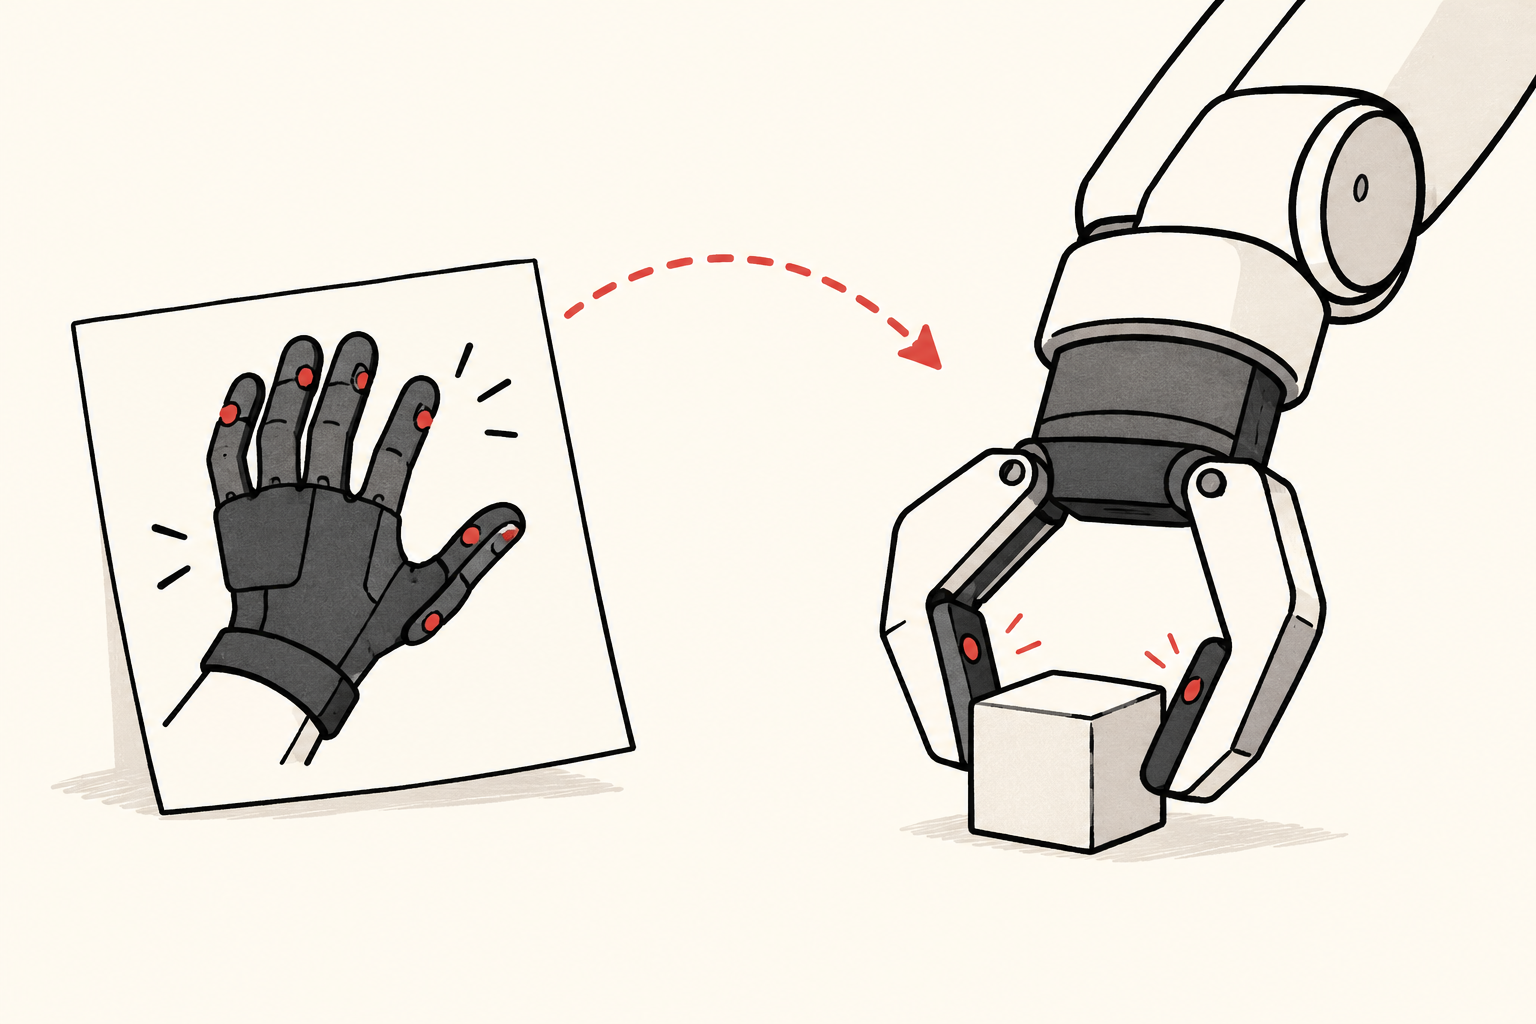
2026年10月15日發布的 Spark-0 預印本描述了訓練階段的觸覺監督,以及部署時可選的觸覺輸入。這是兩個不同的設計選擇。
較早的研究提供了背景。9月18日提交的 ZeroTouch使用觸覺訓練監督,部署時不要求觸覺感測器。9月15日提交的 UniDex-ViTac利用人類影片引導的模擬訓練視覺與接觸策略。這些是研究報告,並非條件相同的商業產品試驗。
分析:先寫驗收測試,再寫採購單
對採購方而言,重要的問題是哪一筆支出經得起對照。訓練資料合約與感測器維護合約,不應被合併成一個無法解釋的效能溢價。我們提出四組評估方案;這並不是上述研究者已經實施的實驗。
固定機器人、任務清單、訓練預算和測試物體。A組不使用觸覺監督,也不使用執行時觸覺;B組使用觸覺監督,但執行時不用觸覺;C組不使用觸覺監督,但執行時使用觸覺;D組兩者都用。這裡的「監督」特指額外的學習目標,並非完全不接觸感測器輸入。C組仍須接受與執行輸入相容的訓練。對依賴感測器訓練的策略,直接拔掉感測器,並不能自動得到公平的基準。
B與A的差異,可用於估計這些條件下額外訓練目標的價值。D與B比較,可測試完成該訓練後增加執行時通路的作用。C與A提供另一組比較。如果兩次硬體比較的結果不同,應考慮兩者之間存在交互作用,而不是把升級效果視為普遍成立。該設計需要相容的實作方式。供應商若無法提供,就應記錄由此產生的不確定性,不要把全部改善都歸因於觸覺。
失敗後的恢復也要計入
展示開始前就確定通過標準。記錄任務完成、物體損壞、人工介入,以及失敗後的恢復時間。加入不熟悉的包裝,並單獨報告感測器故障條件。一次成功動作很快,不應掩蓋物品掉落後漫長的人工復位。需要展示試驗總次數和失敗分類,而不只是挑選成功片段。
商業驗收還需要明確成本邊界。替換接觸表面、重新校準、操作員訓練和整合調整由誰付費?在採購方定義的運作週期內,比較每個驗收合格任務的總成本;不要用實驗室成功率直接推算投資回收期。
這些論文沒有決定某一家工廠應該購買哪種配置。眼前可做的是要求證據與合約對應:分別測試資料的貢獻和硬體的貢獻,並明確失敗處置方案。預印本可以成為試點理由,但不能獨自決定試點的驗收門檻。
內容僅供參考,不構成投資、法律、稅務或財務建議。