ロボットの触覚を買う前に、学習費用と機器費用を分ける
四つの比較条件を用いる評価案から、ロボットの各構成要素に支払う根拠を考える。
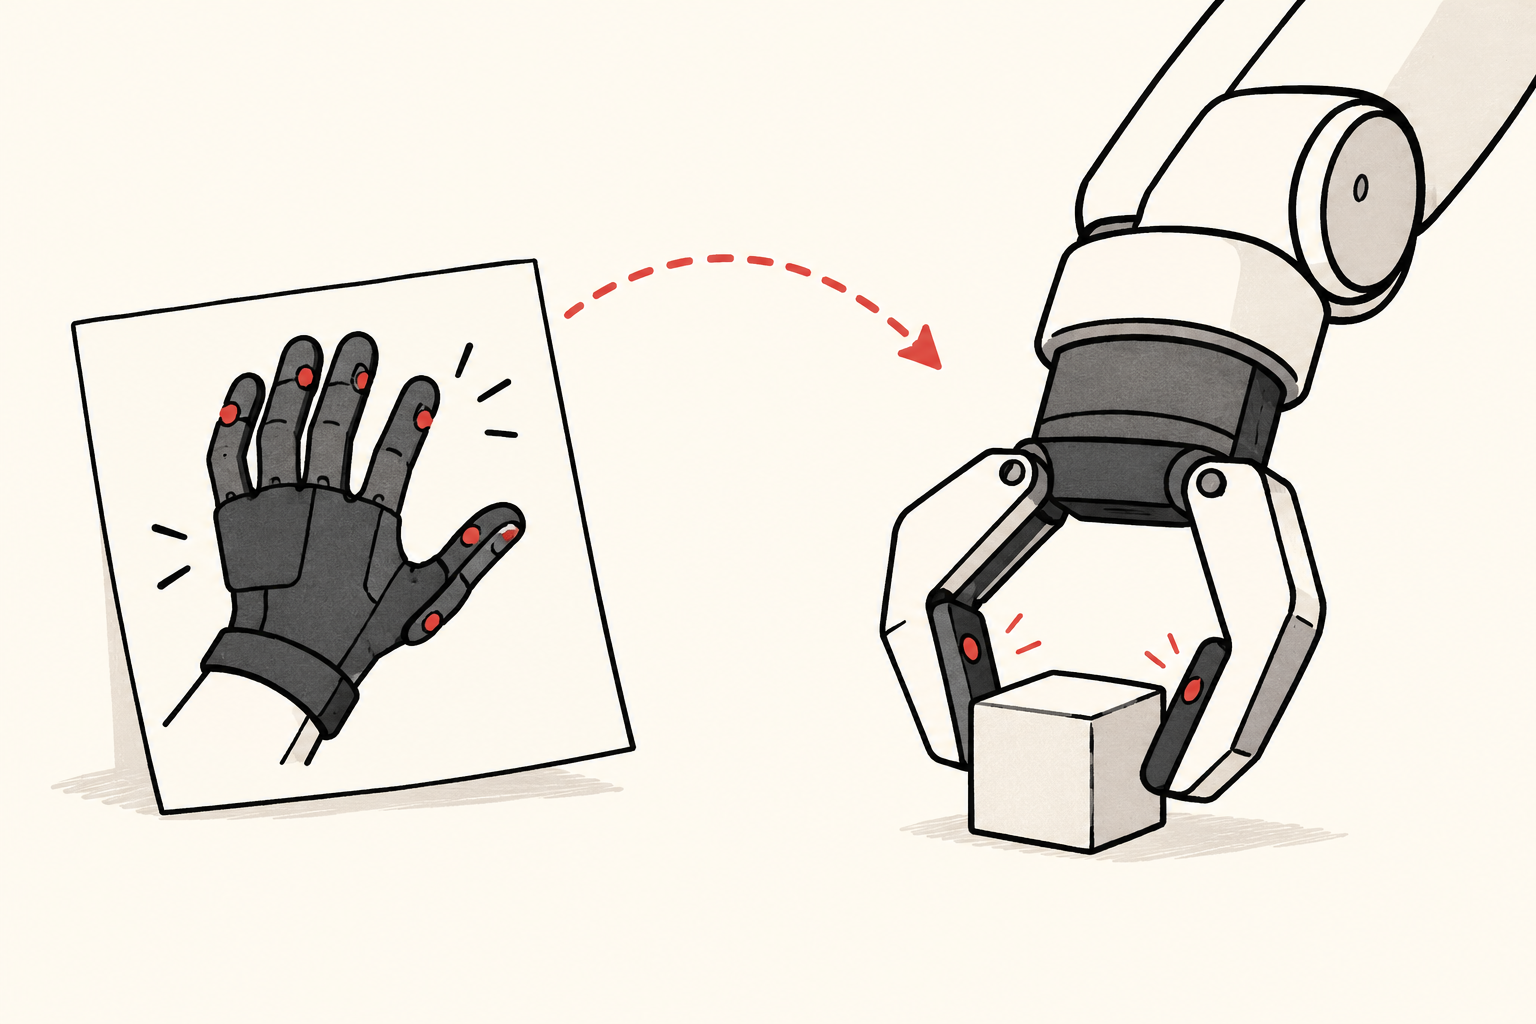
2026年10月15日の Spark-0のプレプリントは、学習時の触覚による教師信号と、導入時に選択できる触覚入力を記述している。これは別々の設計上の選択である。
先行研究も参考になる。9月18日提出のZeroTouchは触覚を学習の教師信号に使い、導入時の触覚センサーを必要としない。9月15日提出のUniDex-ViTacは、人の動画を手掛かりにしたシミュレーションで視覚・接触ポリシーを学習する。これらは研究報告であり、条件をそろえた商用製品試験ではない。
分析:発注書より先に受入試験を書く
購入者が知りたいのは、どの支出に比較試験で説明できる価値があるかだ。学習データの契約とセンサー保守の契約を、説明の曖昧な性能プレミアムにまとめるべきではない。以下は本稿が提案する四条件の評価設計であり、これらの研究者が実施済みの実験ではない。
ロボット、課題一覧、学習予算、評価対象の物体を固定する。Aは触覚の教師信号も実行時の触覚も使わない。Bは教師信号だけを使う。Cは実行時の触覚だけを使う。Dは両方を使う。ここで教師信号とは追加の学習目標を指し、センサー入力に全く触れないという意味ではない。Cにも実行時入力に適合する学習は必要だ。センサーに依存して学習したポリシーからセンサーを抜くだけでは、公平な基準にはならない。
BとAの比較は、その条件下での追加学習目標の価値を測る。DとBの比較は、その学習後に実行時入力を加える効果を測る。CとAは別の比較になる。二つの機器比較で結果が異なるなら、どこでも同じ効果が得られるとは考えず、構成要素の相互作用を検討すべきだ。互換性のある実装が前提となる。供給者が用意できない場合は、その不確実性を記録し、改善のすべてを触覚の効果としない。
失敗後の復旧も数える
実演前に合格条件を決める。課題完了、物体の破損、人の介入、失敗からの復旧時間を記録する。未知の包装を加え、センサー故障時の結果も別に示す。成功時の動作が速くても、落下後の長い手動復旧が隠れてはいけない。成功例だけの動画ではなく、試行総数と失敗分類が必要だ。
商用の受入には費用の範囲も必要になる。接触面の交換、再校正、作業員教育、組み込み変更の費用を誰が負担するのか。購入者が決めた運用期間で、合格した課題一件当たりの総費用を比較する。研究室の成功率から投資回収期間を直接推定してはいけない。
これらの論文だけでは、特定の工場が購入すべき構成は決まらない。求めるべきなのは契約に対応する証拠だ。データと機器の寄与を別々に試し、失敗時の対応を明記する。プレプリントは試験導入の理由にはなるが、それだけで受入基準を決めることはできない。
情報提供を目的とした内容です。投資・法律・税務・財務上の助言には該当しません。