采购机器人触觉之前,先拆开训练费用与硬件费用
一套拟议的四组对照测试,帮助采购方判断机器人系统的每一部分是否值得保留。
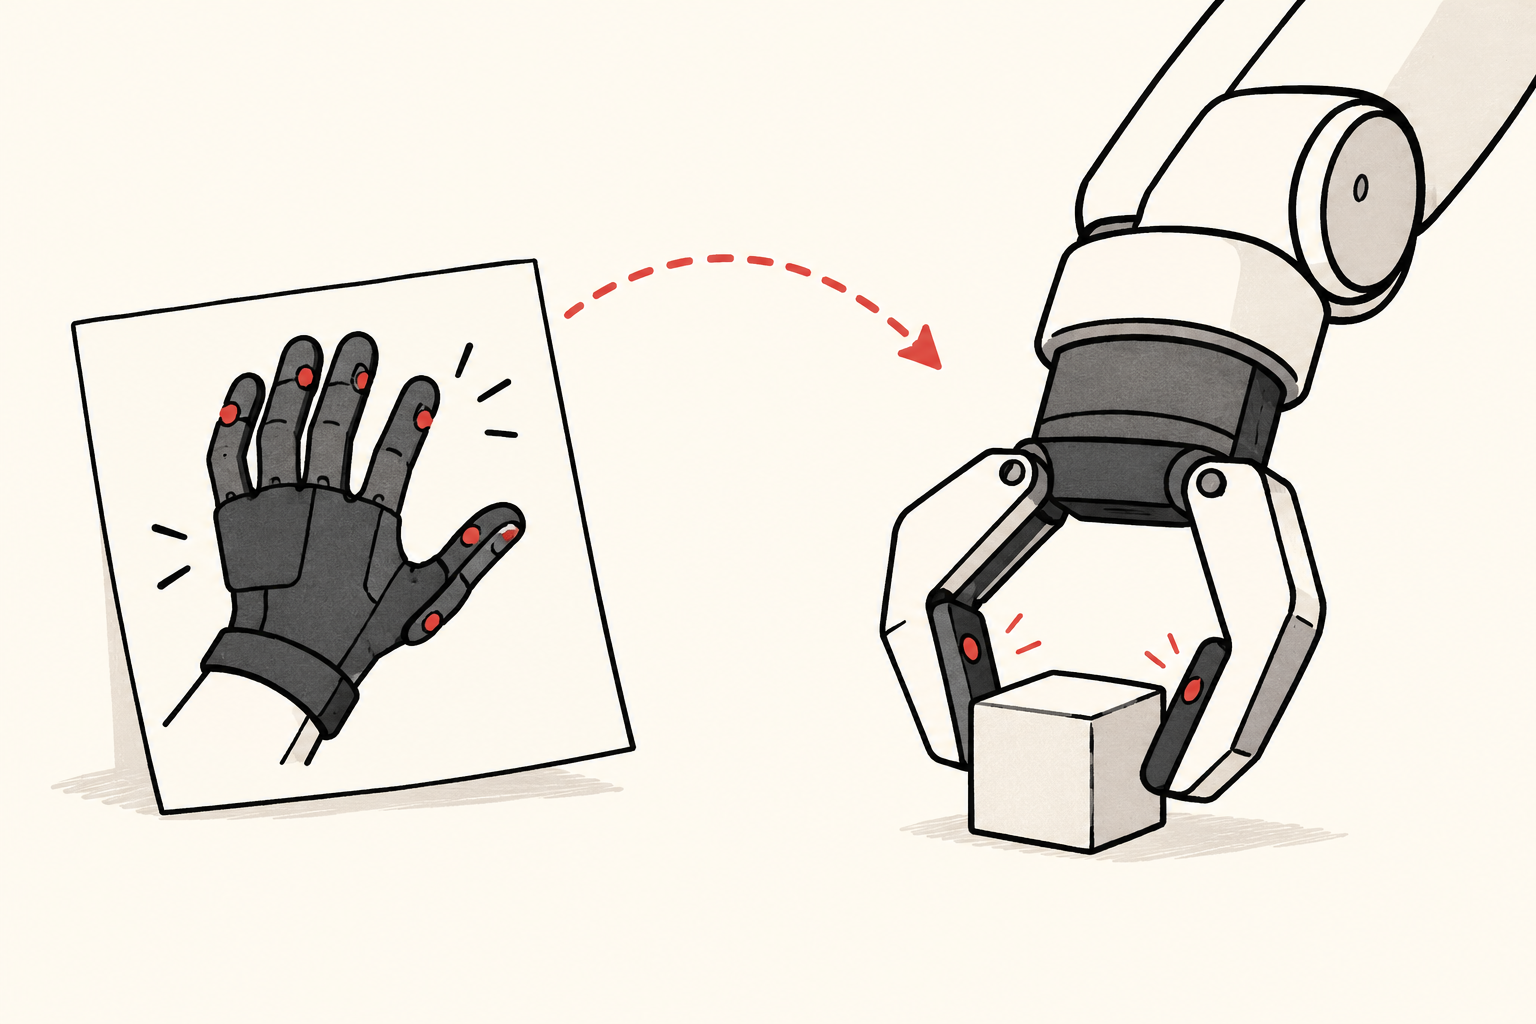
2026年10月15日发布的 Spark-0 预印本描述了训练阶段的触觉监督,以及部署时可选的触觉输入。这是两个不同的设计选择。
较早的研究提供了背景。9月18日提交的 ZeroTouch使用触觉训练监督,部署时不要求触觉传感器。9月15日提交的 UniDex-ViTac利用人类视频引导的仿真训练视觉与接触策略。这些是研究报告,并非条件相同的商业产品试验。
分析:先写验收测试,再写采购单
对采购方来说,重要的问题是哪一笔支出经得起对照。训练数据合同与传感器维护合同,不应被合并成一个无法解释的性能溢价。我们提出四组评估方案;这并不是上述研究者已经实施的实验。
固定机器人、任务清单、训练预算和测试物体。A组不使用触觉监督,也不使用运行时触觉;B组使用触觉监督,但运行时不用触觉;C组不使用触觉监督,但运行时使用触觉;D组两者都用。这里的“监督”特指额外的学习目标,并非完全不接触传感器输入。C组仍须接受与运行输入相容的训练。对依赖传感器训练的策略,直接拔掉传感器,并不能自动得到公平的基线。
B与A的差异,可用于估计这些条件下额外训练目标的价值。D与B比较,可测试完成该训练后增加运行时通路的作用。C与A提供另一组比较。如果两次硬件比较的结果不同,应考虑两者之间存在交互,而不是把升级效果视为普遍成立。该设计需要相容的实现方式。供应商若无法提供,就应记录由此产生的不确定性,不要把全部改善都归因于触觉。
失败后的恢复也要计入
演示开始前就确定通过标准。记录任务完成、物体损坏、人工介入,以及失败后的恢复时间。加入不熟悉的包装,并单独报告传感器故障条件。一次成功动作很快,不应掩盖物品掉落后漫长的人工复位。需要展示试验总次数和失败分类,而不只是挑选成功片段。
商业验收还需要明确成本边界。替换接触表面、重新校准、操作员培训和集成调整由谁付费?在采购方定义的运行周期内,比较每个验收合格任务的总成本;不要用实验室成功率直接推算投资回收期。
这些论文没有决定某一家工厂应该购买哪种配置。眼前可做的是要求证据与合同对应:分别测试数据的贡献和硬件的贡献,并明确失败处置方案。预印本可以成为试点理由,但不能独自决定试点的验收门槛。
内容仅供参考,不构成投资、法律、税务或财务建议。